

2026年9月16日,“南京大学-戴盟机器人具身智能校企联合实验室”正式揭牌。戴盟(深圳)机器人科技有限公司联合创始人、大湾区大学先进工程学院院长王煜,戴盟(深圳)机器人科技有限公司CEO段江哗,南京大学智能科学与技术学院党委书记、执行院长高阳,南京大学科学技术研究院副院长、科学技术研究院苏州校区办公室主任朱伟伟等校企代表出席签约揭牌仪式。南京大学智能科学与技术学院副院长单彩峰主持会议。
作为苏州校区首个正式揭牌的具身智能实验室,联合实验室将打造面向前沿物理智能的产学研用一体化创新体系。依托南京大学在高层次人才、基础研究、学科交叉和技术创新方面的综合优势,结合戴盟(深圳)机器人科技有限公司在机器人、触觉感知和物理智能领域的产业布局及工程化能力,实验室将为高校原始创新与产业真实需求提供对接平台,为我国具身智能发展输出科研成果、培育专业人才。

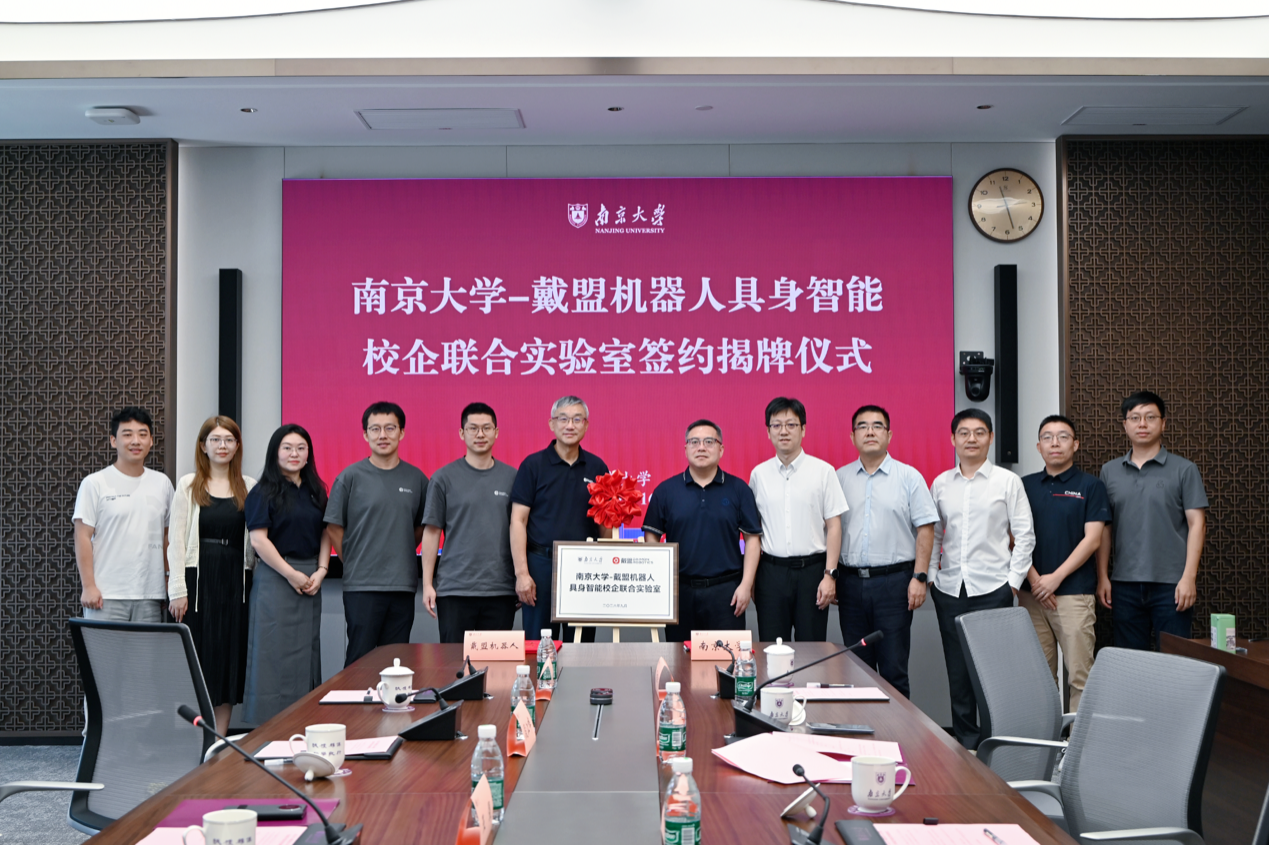
图说:南京大学科学技术研究院副院长、科学技术研究院苏州校区办公室主任朱伟伟,戴盟机器人联合创始人、大湾区大学先进工程学院院长王煜,共同为“南京大学-戴盟机器人具身智能校企联合实验室”揭牌。
随着人工智能从数字空间加速走向物理世界,机器人需要具备物理交互能力,通过物理反馈理解物体属性、预测接触变化并完成精细操作。视觉-语言-动作模型(VLA)虽展现出较强潜力,但在装配、插拔、擦拭和易碎物体抓取等接触丰富型操作中,仍面临物理认知不足、接触状态难以判断、动作纠偏不及时等挑战。触觉能够直接提供接触力、形变、摩擦、滑移等丰富物理反馈,正是机器人发展灵巧操作的关键模态。
基于上述行业背景,联合实验室将重点布局触觉基础模型、VLA模型和触觉操作模型三条相互衔接的研究主线。在触觉基础模型方面,实验室通过构建多模态数据集,开发触觉表征模型与触觉物理推理模型,赋予模型对硬度、粗糙度、形变等物理属性的理解。在VLA多模态模型方面,实验室尝试引入三维先验知识,并优化动作专家模块,提升模型在三维空间中的感知能力与复杂操作能力。在此基础上,实验室进一步结合高分辨率、高频率触觉信息,构建触觉-视觉-语言-动作多模态操作模型(TVLA)及触觉世界动作模型(TWAM),将触觉模态融入操作模型,提升机器人的物理交互能力,推动物理智能的发展与落地。
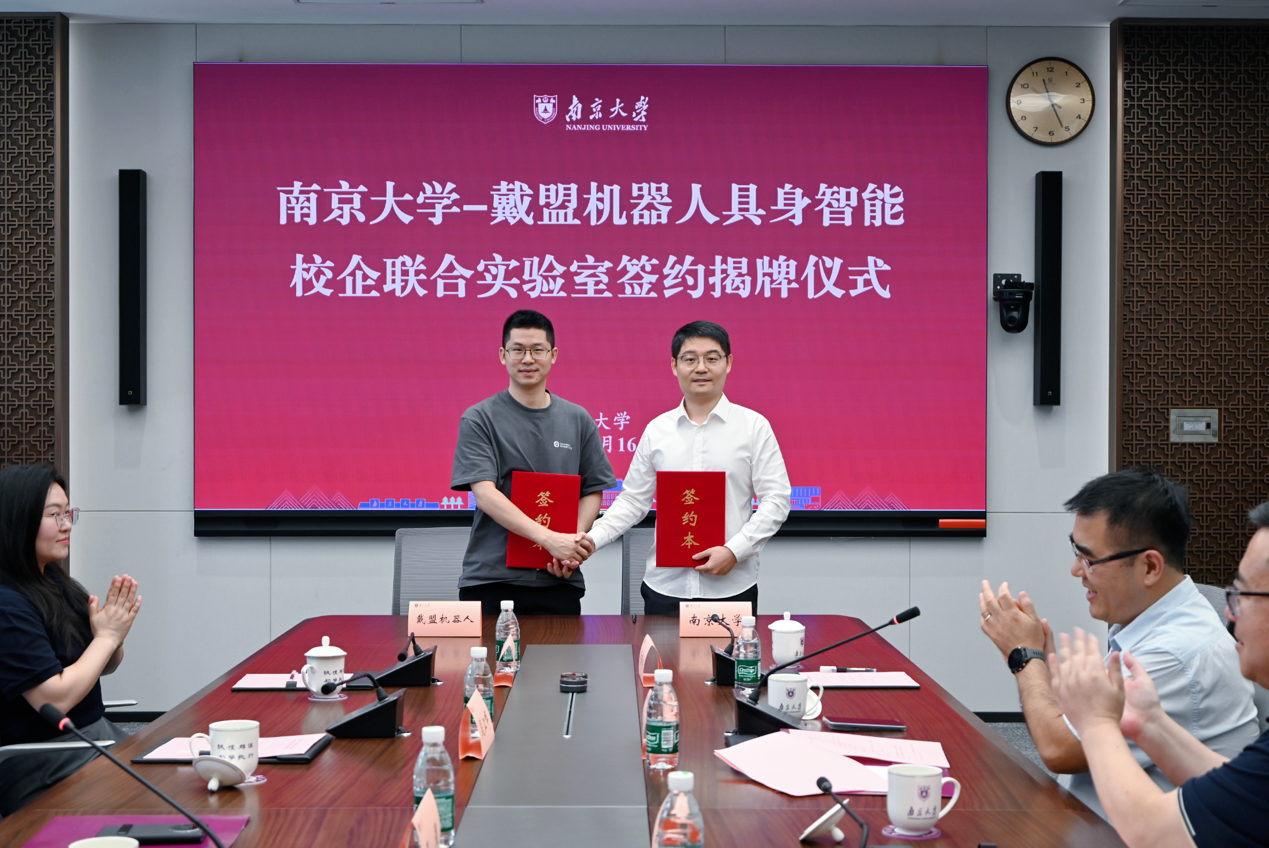
图说:南京大学-戴盟机器人具身智能校企联合实验室负责人、南京大学智能科学与技术学院准聘副教授原玮浩,戴盟机器人CEO段江哗,代表校企双方签署合作协议。
联合实验室深度融合双方优势。南京大学作为蜚声全球的百年名校,稳居中国高校金字塔尖,科研底蕴深厚,始终屹立于国家科技创新最前沿。2018年在C9联盟高校中率先成立人工智能学院,2022年创立智能科学与技术学院,贯通基础研究与产业应用,持续培养面向新一轮科技革命与产业变革的拔尖创新人才。成立至今,智科院已在VLA多模态模型、世界动作模型、触觉智能、强化学习和三维视觉等方向形成扎实研究基础与高水平人才队伍。
戴盟机器人作为国内具身智能领域代表性企业,致力于构建贯通触觉、数据与模型的物理AI全链路能力体系——以触觉为入口、数据为燃料、模型为核心,让机器人真正具备物理智能。戴盟孵化于香港科技大学机器人研究团队,核心产品涵盖触觉锚定世界模型、视觉-触觉-语言-动作(VTLA)多模态数据采集系统及多维高分辨率高频率视触觉传感器等,为机器人在真实接触与复杂环境中的稳定操作提供关键能力支撑。
目前,联合实验室已取得阶段性成果。针对目前模型依赖视觉外观、无法依据真实触觉证据进行物理推理等问题,实验室搭建包含100万组同步触觉数据、跨4类触觉传感器的数据集,提出触觉强化学习方法,赋予模型触觉推理能力。模型Touch-R1在物体属性辨认、次序推理、跨传感器一致性等九项触觉推理核心指标上均取得最优成绩,综合得分达60.1分,领先当前最强触觉专用模型SToLa 12.6分,领先GPT-4o 24.7分。该工作已被NeurIPS 2026接收。另一项工作UniTacVLA则聚焦触觉操作模型,通过构建统一潜在空间,结合触觉思维链与由粗到细触觉预测机制,推演未来物理交互状态。并通过构建动作-触觉混合控制器,实现低频任务规划与高频触觉纠偏的层级协同,赋予机器人瞬时操控与实时调整能力。模型UniTacVLA在调整、插入、擦拭和装配等接触丰富型任务中,平均成功率达64.0%(无扰动条件)和53%(有扰动条件),大幅领先于主流操作模型π0.5的26%和6%。
人才培养同样是联合实验室的重要使命。双方目前已有良好的人才交流基础,未来将进一步推进研究生联合培养、技术人员培训和常态化学术交流,支持学生在人工智能、机器人、控制科学和触觉传感等学科交叉地带开展探索,让青年人才既能深入研究基础科学问题,也能参与真实机器人系统的研发与验证,在跨学科协作中形成解决复杂问题的能力。
南京大学苏州校区具身智能实验室的成立,不仅是智科院主动对接先进产业、推动科研成果转化的关键路径,也是苏州校区完善人工智能与机器人研究布局、深化产学研协同创新的重要举措,更是南京大学落实教育、科技、人才“三位一体”融合发展部署的重要实践。未来,联合实验室将面向国家战略需求和具身智能学术前沿,携手打通前沿研究与产业应用之间的转化通道,持续为具身智能产业高质量发展注入新动能!
